在精密光机电设备里,大家的关注点通常集中于电机推力、导轨直线度、镜头成像质量等核心性能指标,却常常忽略定位系统的核心基础——运动部件的真实位置反馈。
从半导体晶圆台的纳米步进,到光学实验平台的微米级位移,高精度位置反馈是实现运动闭环控制的核心前提,光栅编码器(光栅尺)是当前应用最为广泛的技术路径之一。
本期「逐光研学」专栏将从基础运动定位逻辑切入,系统拆解光栅尺的光学原理与信号处理链路,阐释其将机械位移转化为高精度数字位置反馈的完整技术路径。
01.普通直线运动轴,如何知道移动了多少?
以常用的“电机+丝杆+直线导轨”为例:
电机驱动丝杆旋转,丝杆把旋转运动转换成直线运动,滑台沿导轨移动。如果丝杆导程是5mm,那么丝杆每转一圈,滑台理论上移动5mm。控制器通过电机端编码器记录的旋转圈数,即可推算滑台的当前位置。
但该方法仅能获取理论位置。
实际工况中还会受到丝杆螺距误差、反向间隙、热伸长、导轨直线度、联轴器、轴承背隙,以及运动过程中的俯仰和偏摆等因素影响。驱动端计算出的位移,并不一定等于滑台的真实位移。

图:半闭环vs全闭环控制
对于普通精度设备,该偏差在可接受范围内;但在微米级、亚微米级定位场景中,若控制器仅依据理论位置运行,将出现指令位置与实际位置的偏离。此时,能够直接测量工作台真实位移的光栅尺,成为高精度系统的必要配置。
02.光栅尺的本质:非接触式光学测量系统
直观认知中,光栅尺易被简单理解为带有精密刻度的玻璃尺。实际上它是一套完整的光学位置测量系统,在工业规范中其标准称谓为直线编码器。

图:光栅尺
整套系统核心由三部分构成:
l 标尺光栅:多为玻璃或金属基底的尺身,表面通过光刻工艺制备一系列等间距、等线宽的透光/不透光狭缝阵列(即栅线)。相邻栅线的间距称为栅距,是光栅尺的基础长度基准,常见规格包括20μm、10μm、5μm、1μm。
l 扫描读数头:固定于设备静止部件,内部集成光源、准直光学单元、指示光栅及光电探测器阵列。工作时与标尺光栅保持微小间隙,实现非接触式相对运动,无机械摩擦损耗。
l 信号处理单元:对光电探测器输出的原始信号进行调理、差分运算、周期计数与插值细分,最终输出控制系统可识别的标准位置信号,部分处理电路可集成于读数头内部。

图:光栅读数头光学工作原理图
光栅尺的核心逻辑是将工作台的机械直线位移,先转化为光学信号的周期性变化,再转化为电信号,最终解算出精确位置值。其不依赖传动机构换算、直接测量运动部件真实位移的特性,是与电机端编码器的本质区别。
03.光学原理:莫尔条纹的放大效应
3.1莫尔条纹原理
光栅尺能够实现高精度位移测量,核心在于利用两块光栅相对运动时产生的莫尔条纹。
以透射光栅为例,当指示光栅与标尺光栅的刻线之间形成一个很小的夹角 θ,且两光栅刻面近似平行放置时,在光源照射下,会在垂直于栅线夹角平分线的方向上,形成明暗相间的条纹,该光学现象即为莫尔条纹(如下图所示)。

图:莫尔条纹形成原理
(a) 光栅叠加产生莫尔条纹;(b) 光栅夹角几何关系;(c) 四路 A/B/C/D光电正弦波形
3.2莫尔条纹公式
莫尔条纹中相邻两条亮纹或两条暗纹之间的距离,称为莫尔条纹间距,通常用B表示。在小角度近似条件下,莫尔条纹间距与光栅栅距W、夹角θ之间满足:
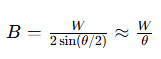
其中θ以弧度为单位。由于夹角θ很小,莫尔条纹间距B可以远大于原始光栅栅距W,从而实现对微小位移的 “光学放大”。
3.3莫尔条纹核心特征
同步变化规律
两片光栅相对移过一个栅距W,莫尔条纹移过一个条纹距离B。由于光的衍射与干涉作用,莫尔条纹的变化规律近似正(余)弦函数,变化周期数与光栅相对位移的栅距数同步。
光学放大特性
由公式可知,光栅夹角θ越小,莫尔条纹间距B越大。对于很小的栅距,莫尔条纹可以将其放大到便于光电检测的尺度。
例如,当光栅栅距W=0.01mm,夹角θ =0.01rad 时,莫尔条纹间距约为:

实现了100倍光学放大,大幅降低微小位移的检测难度。
误差均化作用
莫尔条纹是由若干光栅条纹共用形成,例如每毫米100线的光栅,10mm宽度的莫尔条纹就有1000条线纹,这样栅距之间的相邻误差就被平均抵消,消除了由于栅距不均匀、断裂等造成的误差。
莫尔条纹将机械位移转化为周期性光强信号,搭建起精密测量的光学基础。但明暗光强信号不能直接被控制系统读取,需经光电转换、信号调理与电子细分,转换为标准化数字位置信号,完成位置反馈输出。
04.信号链路:从光强变化到位置输出
光强的周期性变化仅为中间信号,光栅尺最终需输出可被控制系统调用的数字位置量,完整信号链路包含四个关键环节。

图:光栅尺完整信号链路
1光电转换:生成正交电信号
电探测器接收明暗交替的光强信号后,将其转化为对应的电流/电压信号。单路周期信号仅可实现位移计数,无法判别运动方向,亦无法解析单周期内的细分位置。
因此光栅尺通常采用四场扫描结构,生成四路相位依次相差90°的光电流信号(I0°、I90°、I180°、I270°)。其中相位相差180°的两路信号经差分推挽处理后,形成两路关于零点对称、相位差90°的正交信号(即常称的A相、B相),近似对应正弦与余弦函数关系。
两路正交信号解决了两个核心问题:
l 运动辨向:通过判断A相与B相的相位超前/滞后关系,可准确识别运动的正反向;
l 周期内定位:依据两路信号的幅值与相位关系,可解算出读数头在当前信号周期内的具体位置。
2电子细分:突破栅距的分辨率限制
若仅统计完整信号周期,光栅尺的分辨率等于栅距。为获取更高分辨率,信号处理电路会对正交正弦信号进行电子插值细分(亦称倍频)。
常见细分倍数为200倍、500倍乃至1000倍。例如栅距5μm的光栅,经200倍细分后,输出分辨率可达25nm。
需明确的是:电子细分仅提升输出分辨率,不代表测量准确度同步提升。若原始信号存在幅值不均、相位偏差、直流偏置、波形失真或噪声干扰,均会引入细分误差。因此评价光栅尺性能,不能仅依据标称分辨率,还需综合考量栅线质量、光学扫描质量与信号处理精度。
3位置输出:增量式与绝对式两类技术路线
根据输出方式差异,光栅尺主要分为两类:
增量式光栅尺
通过累计信号周期数计算相对位移,结构简洁、成本可控,是绝大多数精密设备的主流选型。但其断电后位置信息丢失,开机后需通过参考标记重建位置基准。为缩短回零行程,部分增量式光栅尺采用距离编码参考标记,仅需经过两个相邻参考标记即可确定绝对位置。

图:增量式光栅尺
绝对式光栅尺
标尺表面制备有唯一位置编码轨道,上电后可直接读取当前绝对位置,无需回零操作,抗干扰能力与可靠性更强,多用于半导体装备、高端数控机床等高可靠要求场景。

图:绝对式光栅尺
光栅尺输出的位置信号,送入控制器形成位置闭环,以此修正电机丢步、导轨形变带来的定位偏差,实现真实位置的精准控制。
05.光栅尺应用场景
作为精密位置反馈的核心元件,光栅尺广泛应用于各高端制造与科研领域:
半导体装备
光刻机、晶圆检测台、键合设备的纳米级定位与步进,依托超高精度光栅尺构建全闭环,保障芯片制造的纳米级公差。
精密机床与计量
加工中心、三坐标测量机、超精密车床的位置闭环,直接决定加工与测量的最终精度。
光学实验平台
精密电动平移台、位移台、多维调整架的运动控制,是光学实验、光机系统集成的标配反馈方案。
自动化检测
视觉检测设备、激光加工设备的运动定位,实现高速、高精度的在线生产与检测。
06.OMTOOLS光栅尺闭环位移台推荐
针对科研与工业精密定位需求,OMTOOLS提供多款可搭载光栅尺反馈的电动平移台。其中EPSA-G、EPSB-NG、EPSH-G支持光栅尺选配,EPSB-FG标配光栅尺,可实现负载端全闭环位置反馈,消除丝杆、传动机构带来的定位误差。
选型对照表 | ||||
型号 | EPSB-NG | EPSA-G | EPSB-FG | EPSH-G |
电机类型 | 两相步进 | 两相步进 | 五相步进 | 伺服电机 |
核心亮点 | 标配贴片光栅,100nm 闭环分辨率,手自一体 | 通用性强,高性价比 | 低振动低发热,超高定位稳定 | 高速动态、重载长行程 |
应用场景 | 微纳光学、高精度显微扫描、光器件耦合 | 光学调试、显微载物、基础扫描 | 单分子实验、高光谱成像、精密光学实验 | 工业精密检测、自动化扫描 |
从平行光穿过光栅刻线产生莫尔条纹,到光强信号的光电转换与电子细分,最终输出精准位置数值,光栅尺以基础光学原理为核心,构建了精密制造与科研实验的位置感知基准。
作为装备内部的核心感知元件,光栅尺是精密运动系统的位置感知核心。理解其工作原理与能力边界,是合理选型、规范安装与精准校准的前提,也是保障精密运动系统定位准确性的基础。
Copyright ©2005 - 2023 武汉红星杨科技有限公司 鄂ICP备13009110号-4